
News
10.2026
Released ReDex, which improves sim-to-real dexterous policies through finger-level human corrections.05.2026
Joined Amazon Robotics as an Applied Scientist Intern in the Bay Area for summer 2026.05.2026
Co-organized the Workshop on Manipulation Robustness at ICRA 2026.12.2025
Released OpenTouch, a benchmark for full-hand tactile sensing in the wild.


Selected Publications
ReDex: Repairing Sim-to-Real Dexterous Policies by Finger-Level Compliant Interaction
Jinzhou Li,
Hadi Tabatabaee,
Kelin Yu,
Yuyin Sun,
Cheng-Hao Kuo,
Roberto Martín-Martín,
Nima Fazeli,
Alice Wu,
Xianyi Cheng
CoRL 2026 Workshop on Learning from Corrections and Interventions
arXiv 2026
Webpage •
Paper
OpenTouch: Bringing Full-Hand Touch to Real-World Interaction
Yuxin Ray Song*,
Jinzhou Li*,
Rao Fu*,
Devin Murphy,
Kaichen Zhou,
Rishi Shiv,
Yaqi Li,
Haoyu Xiong,
Crystal Elaine Owens,
Yilun Du,
Yiyue Luo,
Xianyi Cheng,
Antonio Torralba,
Wojciech Matusik,
Paul Pu Liang
arXiv 2026
Webpage •
Paper
•
Code
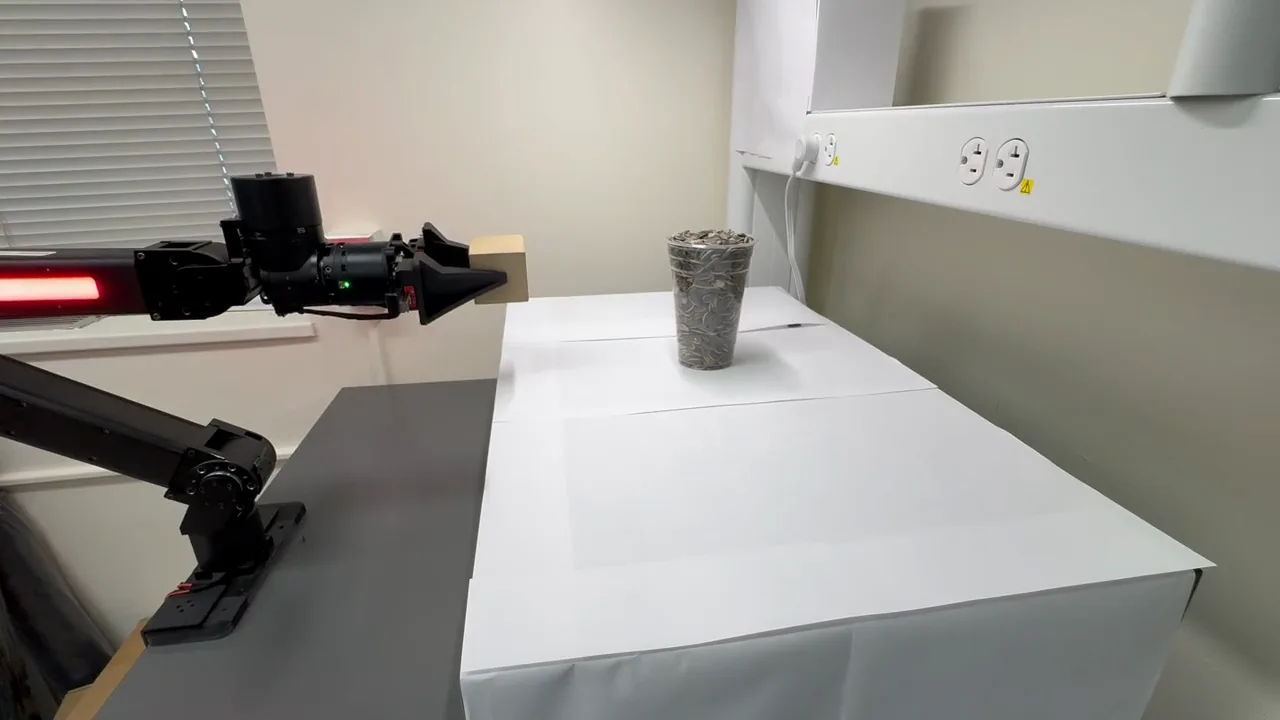
CoPRE: Improving Sensitivity in Proprioceptive Contact Detection for Low-Cost Robot Arms
Yuxiao Zhu*,
Jinzhou Li*,
Yifei Dong,
Muhammad Suhail,
Chunyuan Yang,
Xinyuan Luo,
Haoyu Li,
Boyuan Chen,
Xianyi Cheng
RSS 2026 Workshop on Planning and Control with Imperfect Sensors and Perception
In submission
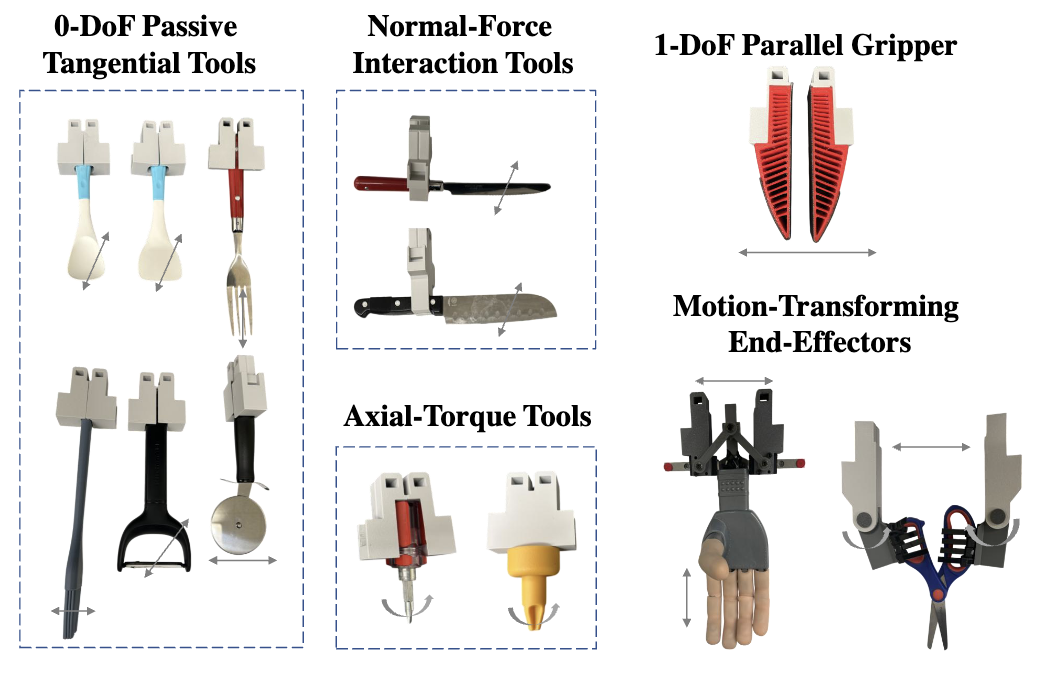
Any-ttach: Quick End-effector Swapping Enables Manipulation Dexterity with Simplicity
Weizhe Ni*,
Jinzhou Li*,
Haoyu Li,
Wenjing Pan,
Cody Andres Alessio-Bunnell,
Xianyi Cheng
RSS 2026 Workshop on Dexterous Manipulation: Scalable Learning for Human-Level Skills
arXiv 2026
Webpage •
Paper
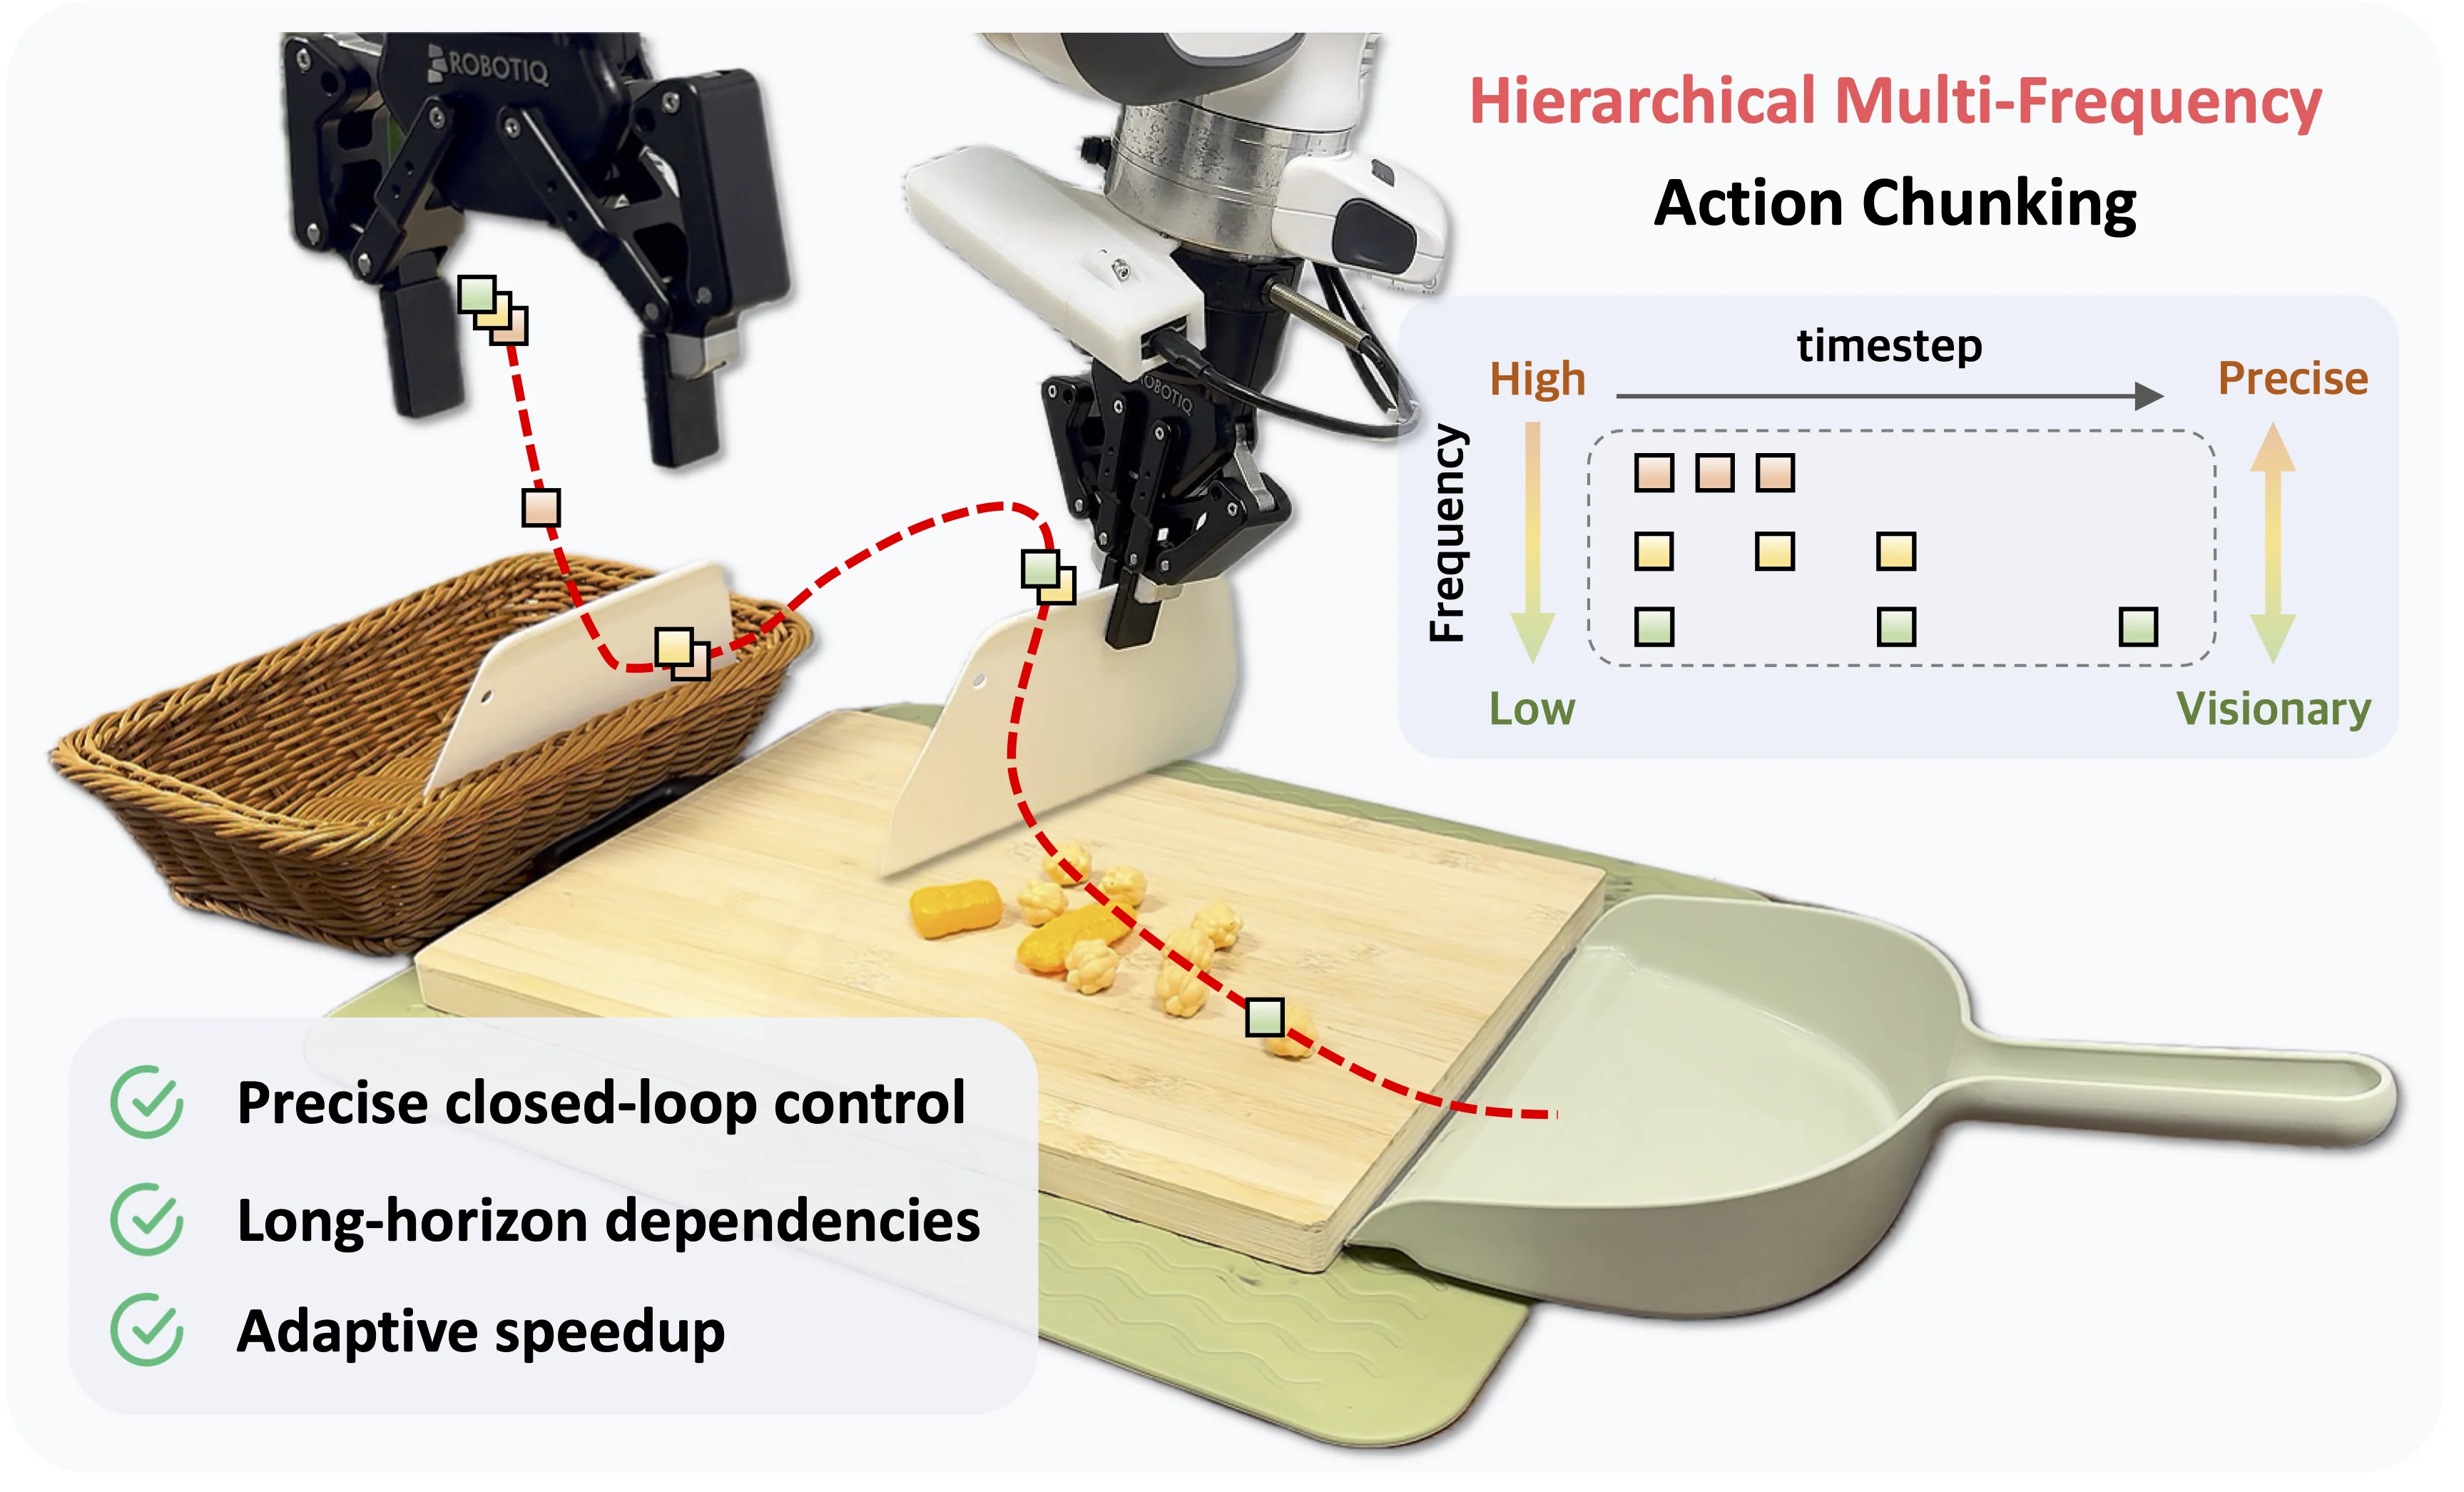
HiPolicy: Hierarchical Multi-Frequency Action Chunking for Policy Learning
Jiyao Zhang,
Zimu Han,
Junhan Wang,
Xionghao Wu,
Shihong Lin,
Jinzhou Li,
Hongwei Fan,
Ruihai Wu,
Dongjiang Li,
Hao Dong
ECCV 2026
Webpage •
Paper
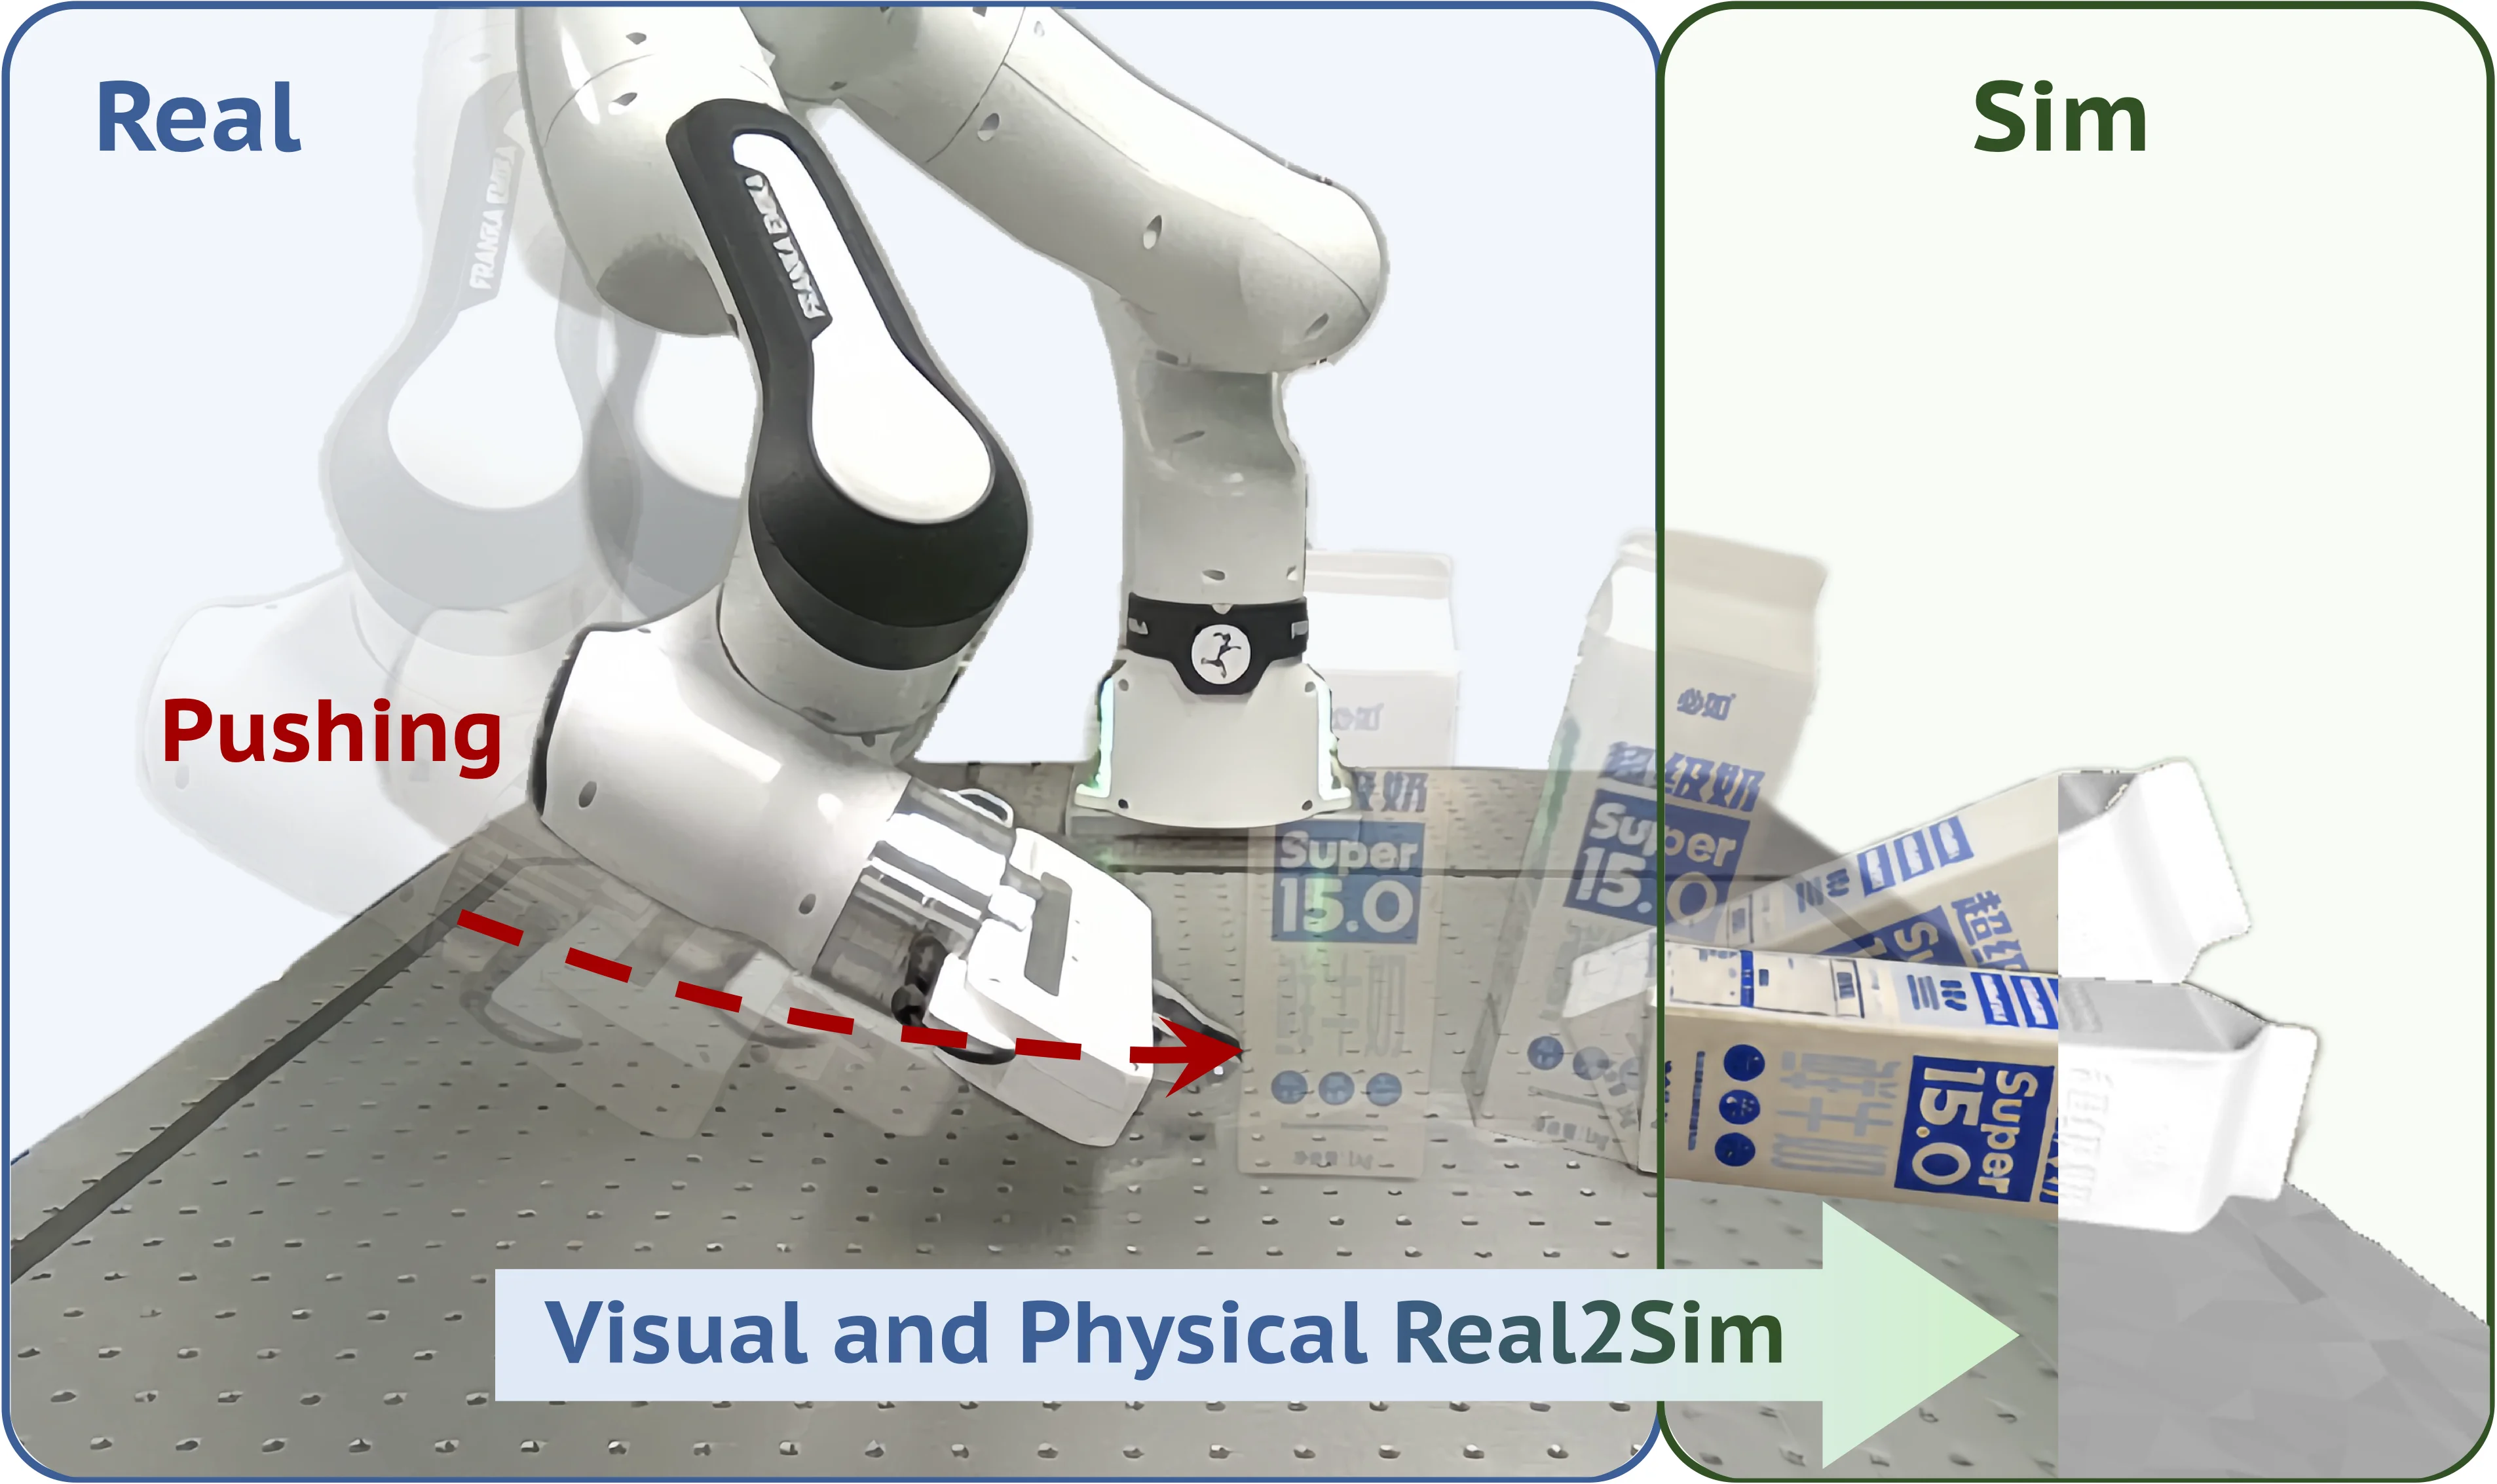
TwinAligner: Visual-Dynamic Alignment Empowers Physics-aware Real2Sim2Real for Robotic Manipulation
Hongwei Fan*,
Hang Dai*,
Jiyao Zhang*,
Jinzhou Li,
Qiyang Yan,
Yujie Zhao,
Mingju Gao,
Jinghang Wu,
Hao Tang,
Hao Dong
arXiv 2025
Webpage •
Paper
•
Code
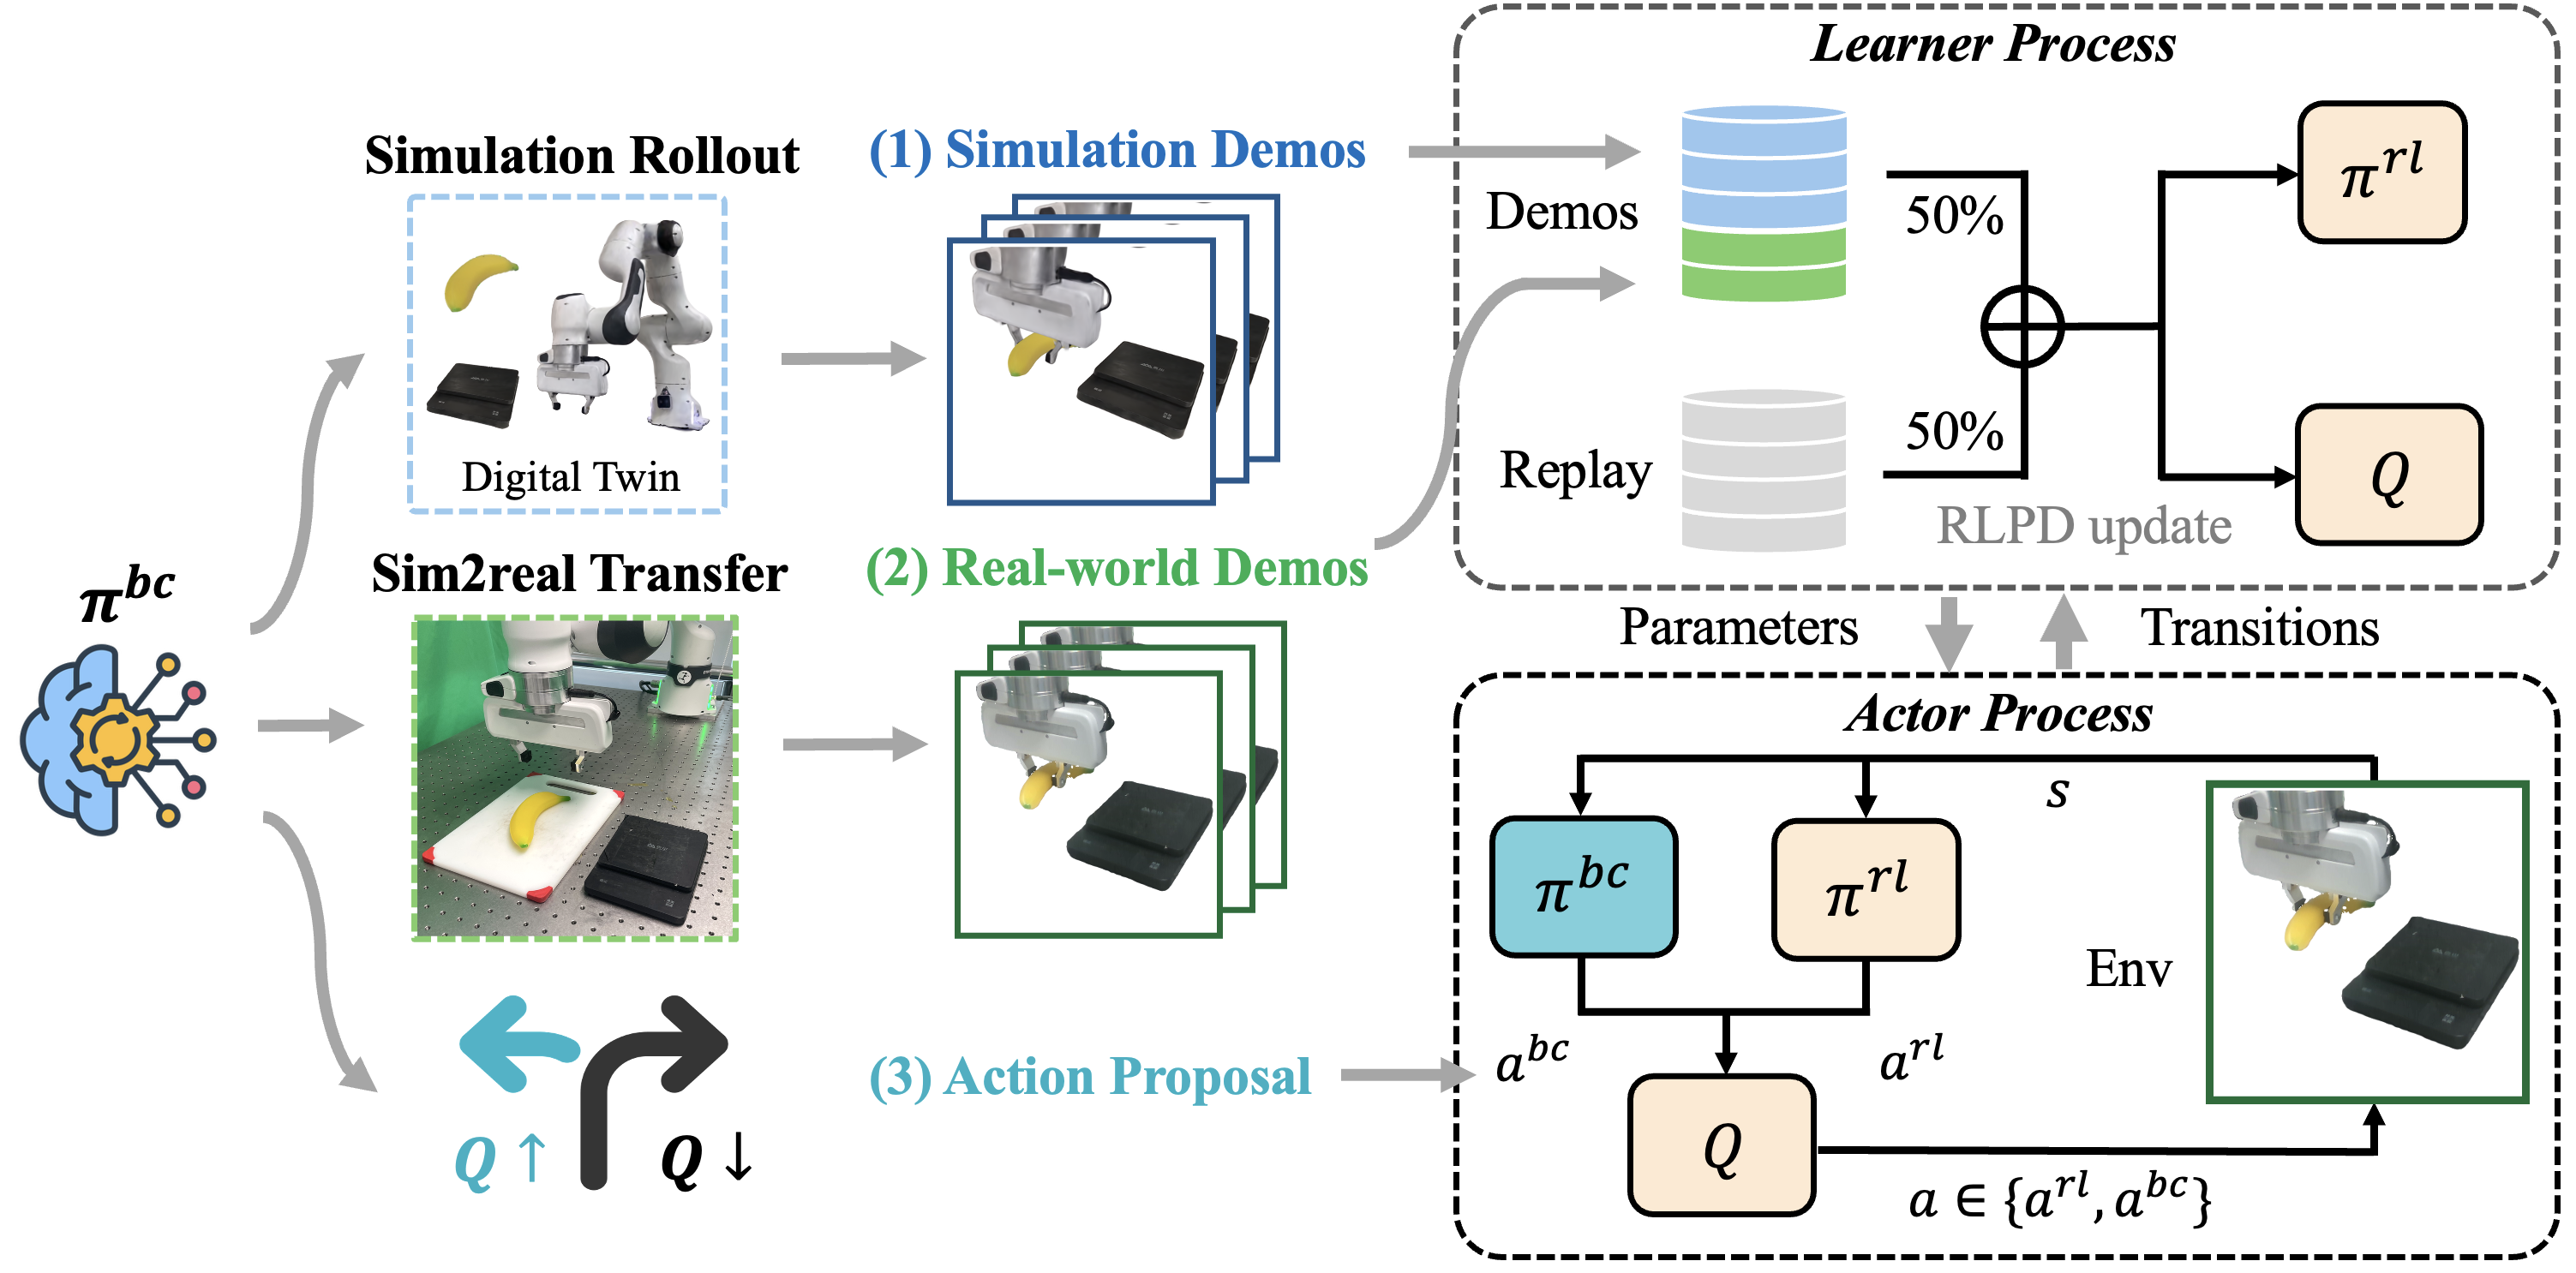
SimLauncher: Launching Sample-Efficient Real-world Robotic Reinforcement Learning via Simulation Pre-training
Mingdong Wu*,
Lehong Wu*,
Yizhuo Wu*,
Weiyao Huang,
Hongwei Fan,
Zheyuan Hu,
Haoran Geng,
Jinzhou Li,
Jiahe Ying,
Long Yang,
Yuanpei Chen,
Hao Dong
IROS 2025
Webpage •
Paper
AdapTac-Dex: Adaptive Visuo-Tactile Fusion with Predictive Force Attention for Dexterous Manipulation
Jinzhou Li*,
Tianhao Wu*,
Jiyao Zhang**,
Zeyuan Chen**,
Haotian Jin,
Mingdong Wu,
Yujun Shen,
Yaodong Yang,
Hao Dong
IROS 2025
Webpage •
Paper
•
Code
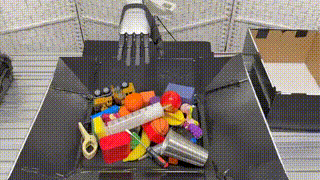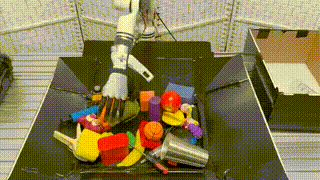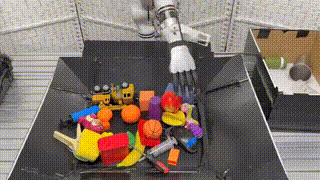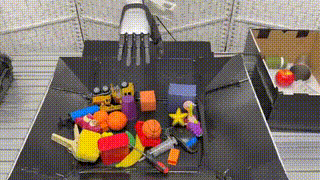
ClutterDexGrasp: A Sim-to-Real System for General Dexterous Target Grasping in Cluttered Scenes
Zeyuan Chen*,
Qiyang Yan*,
Yuanpei Chen*,
Tianhao Wu,
Jiyao Zhang,
Zihan Ding,
Jinzhou Li,
Yaodong Yang,
Hao Dong
CoRL 2025Oral
Webpage •
Paper
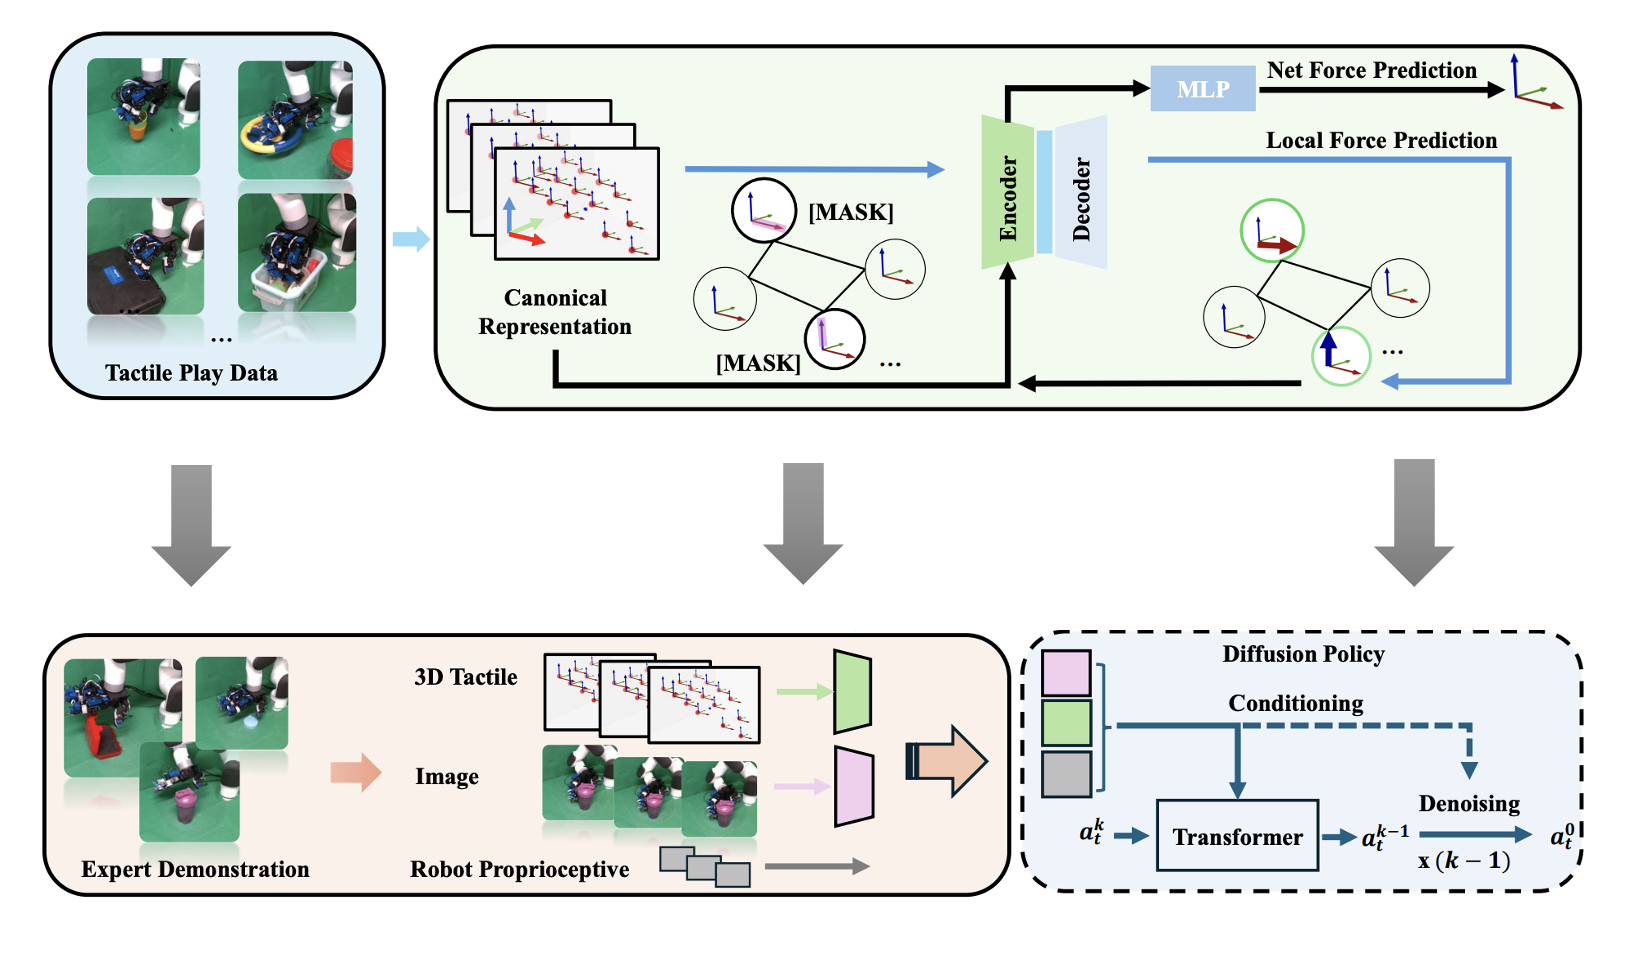
3DTac-Dex: Canonical Representation and Force-Based Pretraining of 3D Tactile for Dexterous Visuo-Tactile Policy Learning
Tianhao Wu,
Jinzhou Li*,
Jiyao Zhang*,
Mingdong Wu,
Hao Dong
ICRA 2025
Webpage •
Paper
•
Code
Teaching
Projects
Service
Conference Reviewer: ICRA 24–27; IROS 2026; NeurIPS 2026
Journal Reviewer: IEEE Robotics and Automation Letters (RA-L)
Workshop Organizer: Workshop on Manipulation Robustness at ICRA 2026